
自作
¥1,000,000〜
公開設計をもとに、ご自身で部品を調達して組み立てられます。BOMにはアーム取付プレートのSTEPを掲載し、メッシュ付きのロボットモデル v1.0(URDF)も公開済みです。その他のCAD・図面・ROS 2パッケージは現在公開準備中です。
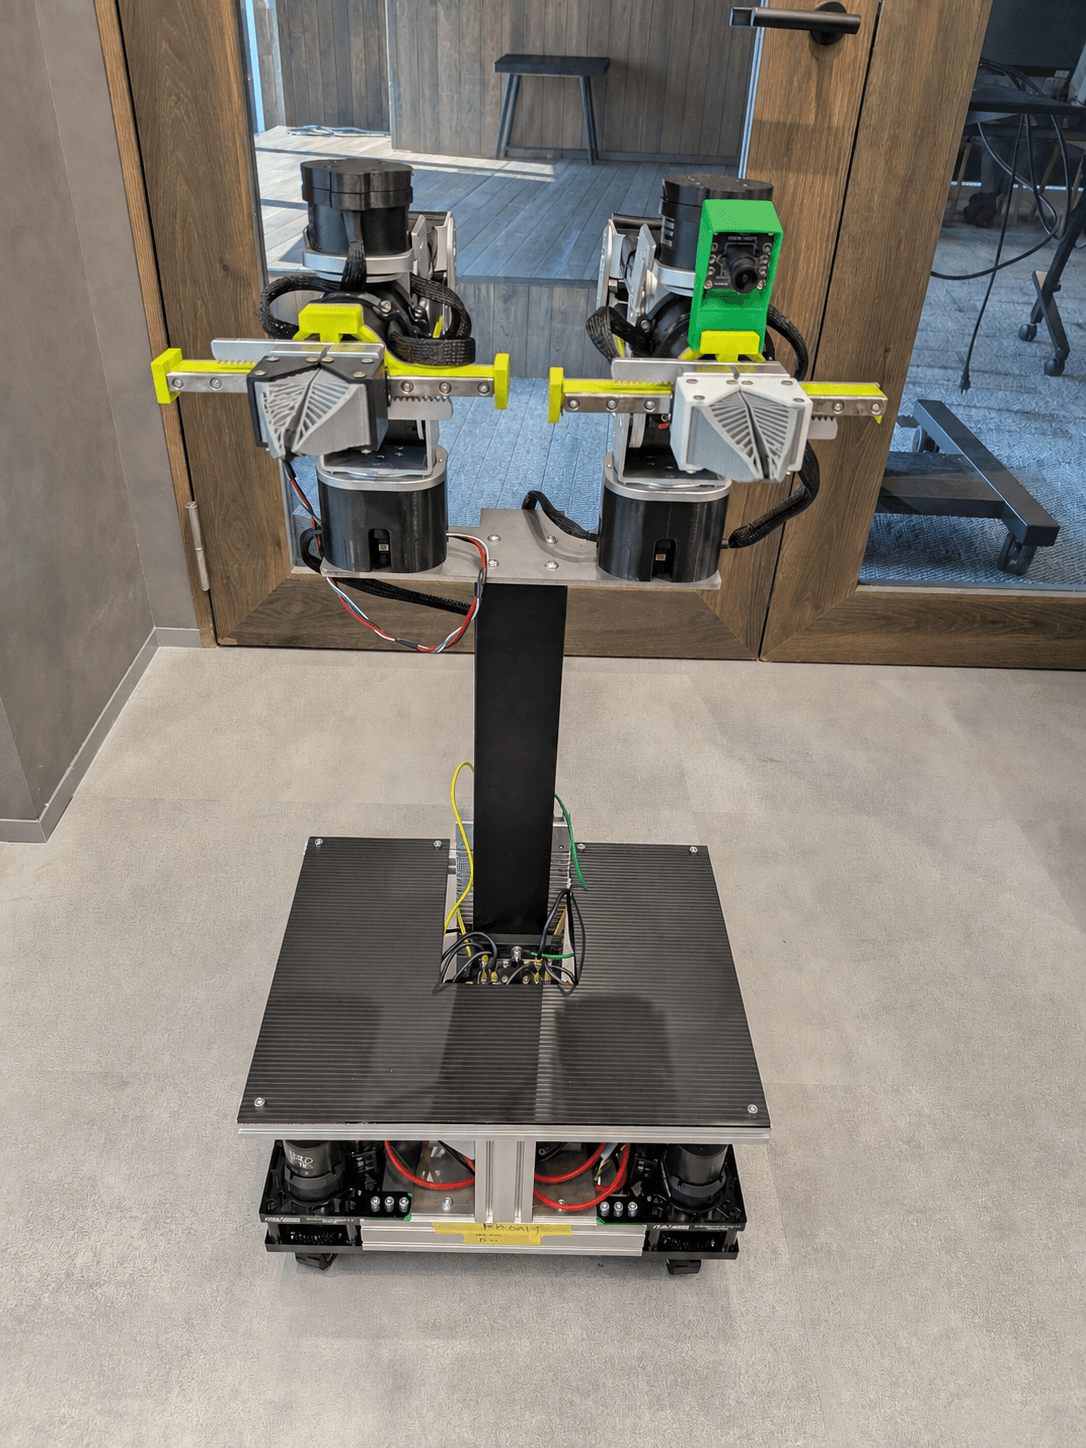
Physical AIの実機研究向け
オープンソース設計のセミヒューマノイド。部品代約¥1,000,000〜で自作でき、組み立て・動作確認済みの完成品は¥2,000,000〜。
YORを原点に
Manmaru YORは、オープンソースのYOR(Your Own Robot)の足回りをベースに、アームと取付部を変更し、日本のミスミ製アルミフレームを採用した機体です。フレーム寸法もインチ基準からセンチ基準に見直しています。設計を公開し、この取り組みの土台を築いてくださったYORの開発チームと貢献者の皆さまに、敬意と感謝を表します。
| 構成要素 | オリジナルYOR | Manmaru YOR |
|---|---|---|
| 足回り · 継承 | REV 3インチMAXSwerveを4基使った全方向移動機構。 | YORの4輪スワーブ駆動の設計をベースに採用。 |
| アーム・取付部 · 変更 | PiPERアーム2本とカスタムグリッパー。 | reBot Arm B601-DMを2本採用し、45度傾斜ブラケットに配置。 |
| フレーム · 変更 | オリジナルYORの設計で採用されているアルミフレーム。 | 日本のミスミ製アルミフレームに変更。 |
| フレーム寸法 · 変更 | インチ基準の寸法。 | ミスミ製フレームに合わせ、センチ基準の寸法に見直し。 |
原構成の足回り・アームの出典:YOR論文 3.2節・3.4節(Anjariaほか、2026年)。本機体の仕様・寸法は、以下に掲載しています。
reBot Armを組み合わせた本機体の部品表(BOM)・URDF・メッシュを公開し、組み立て・動作確認済みの完成品を提供します。公開資料と導入方法は、以下からご覧いただけます。
機体構成
双腕モバイルマニピュレーター「Manmaru YOR」は、オープンソース設計をもとに、上半身に双腕、下半身に全方向移動台車を備えたセミヒューマノイドロボットです。ヒューマノイド向けVLAや模倣学習の双腕タスクを低コストで検証できます。
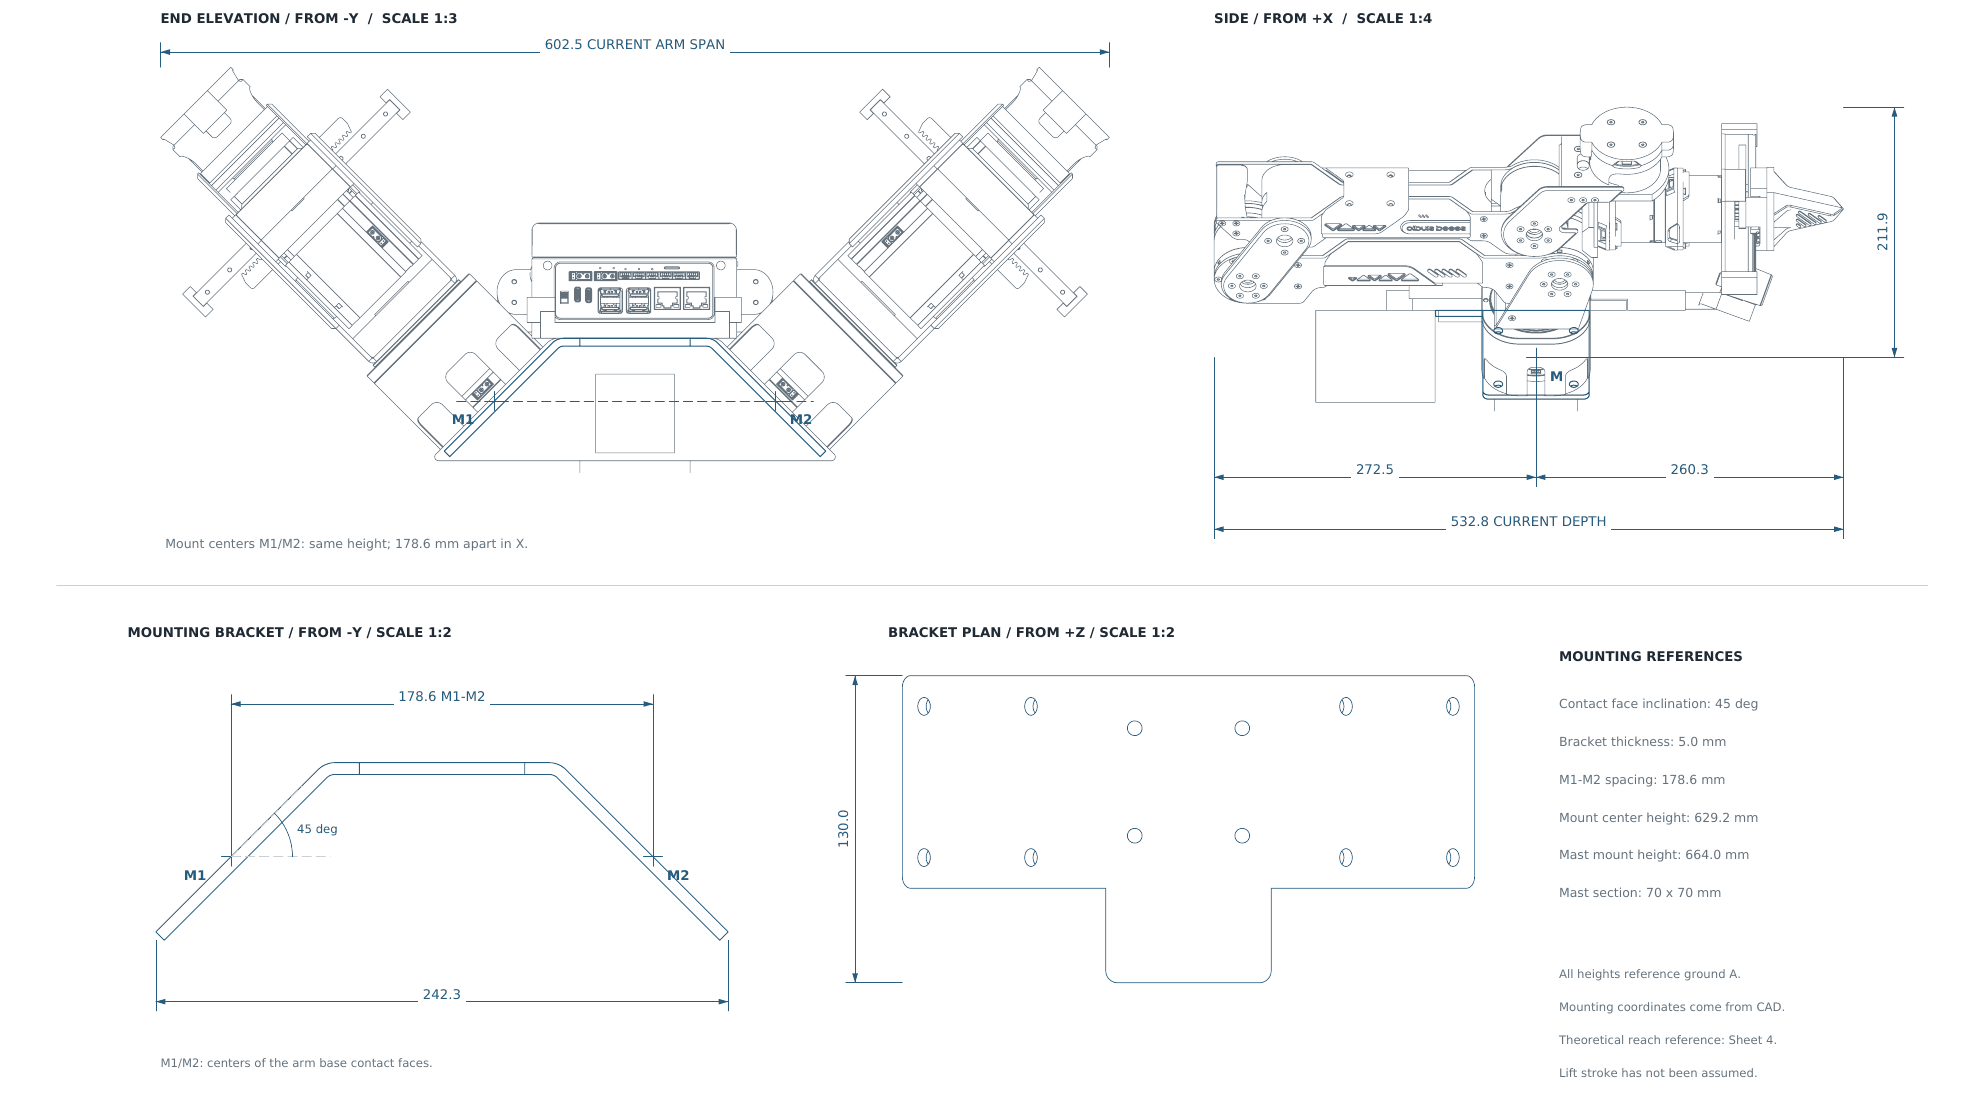
reBot Arm B601-DMを2本採用。45度傾斜ブラケットに配置し、中央作業領域での協調操作を想定しています。
YOR(Your Own Robot)は、全方向移動台車・昇降機構・双腕を備えるオープンソースの移動マニピュレータです。Manmaru YORでは、その足回りをベースにreBot Arm B601-DMを採用しています。
公開済みのURDF・メッシュを使い、MuJoCoやNVIDIA Isaac Simで動作やタスクを試せます。シミュレーションで得た結果を実機で確かめるSim-to-Real研究に活用できます。
仕様・寸法
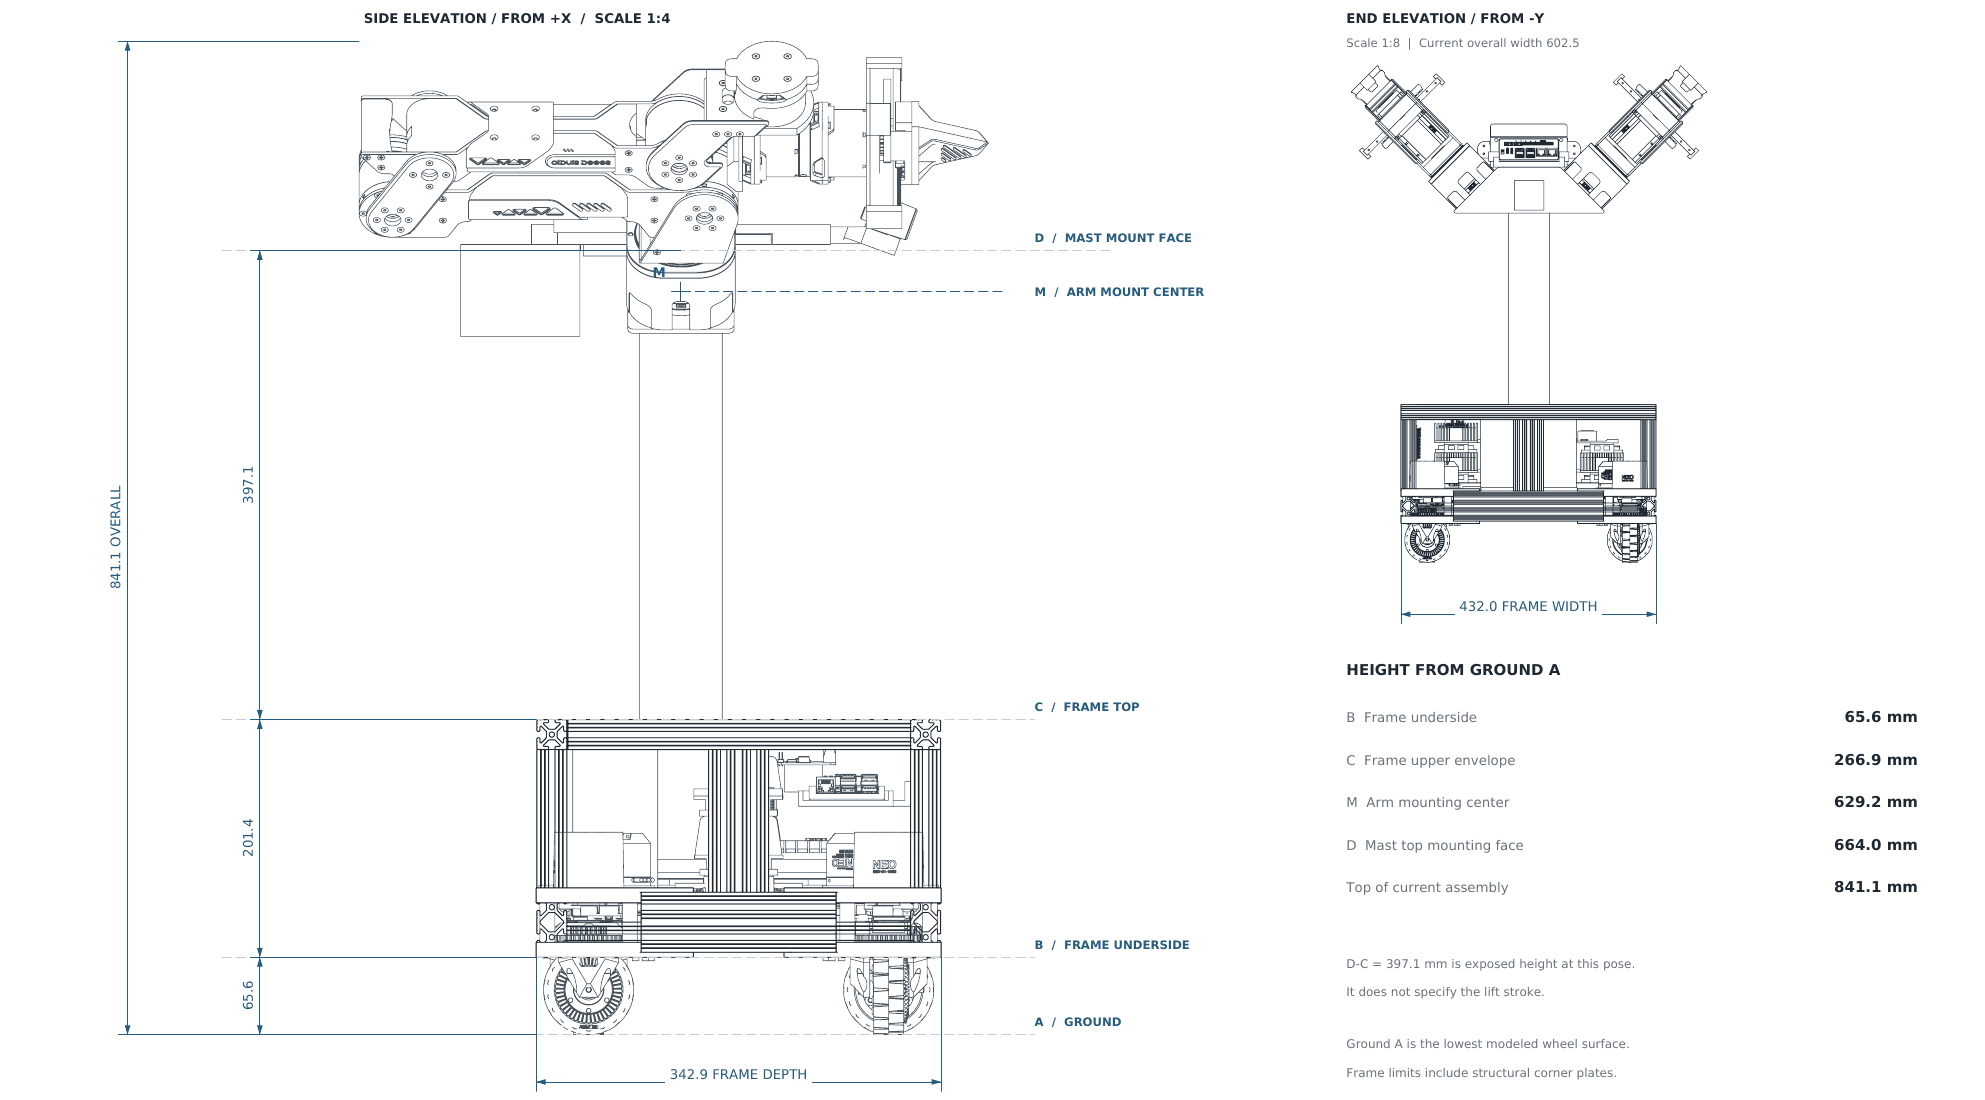
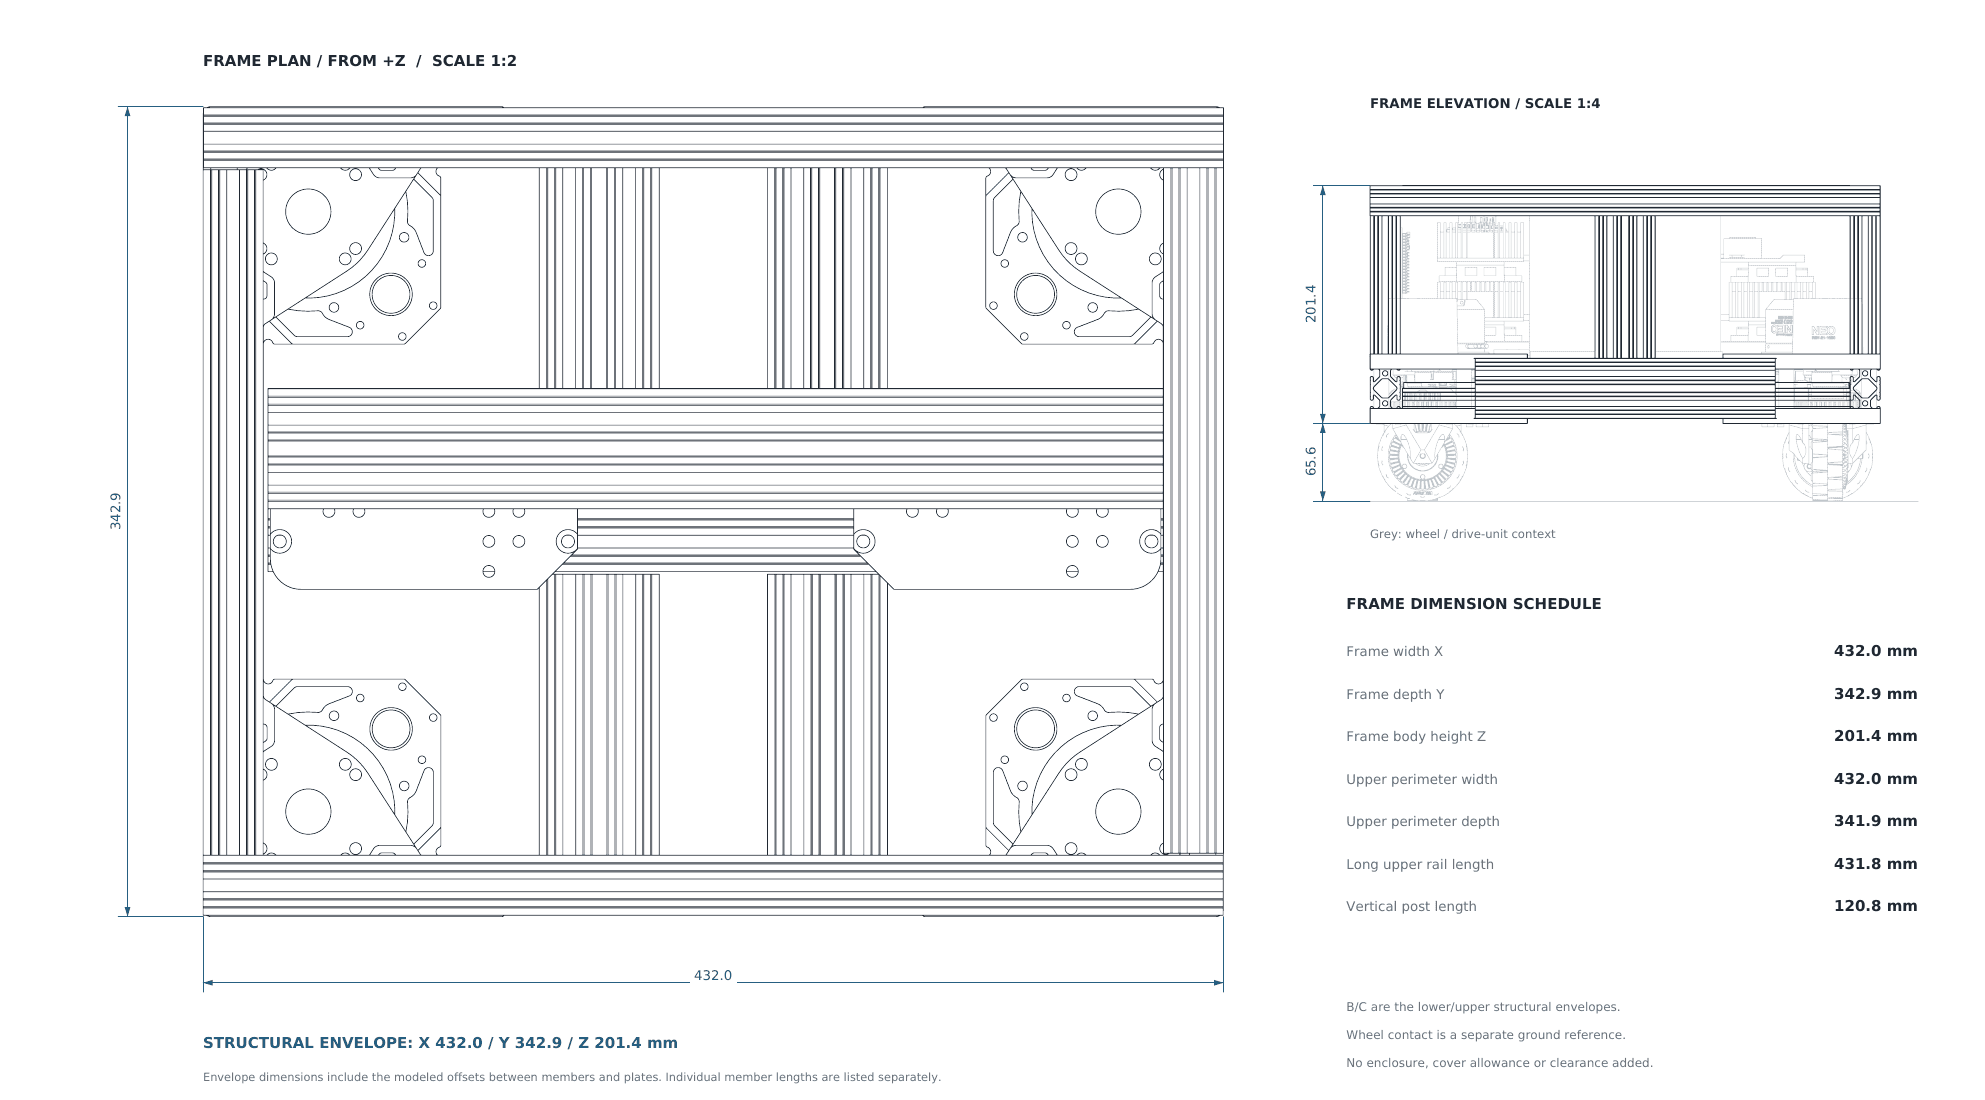
Manmaru YORの設計仕様に基づく主要諸元(公称値)と、一般配置図に基づく基準寸法一覧です。
reBot Arm B601-DM ×2
YORをベースにした足回り
各輪が独立して操舵・駆動し、前後移動・横移動・その場旋回ができます。
1基あたり:公称電圧12 V、無負荷回転数6,784 rpm、停止トルク3.6 N·m、ピーク出力640 W。
UltraPlanetary減速比 約46.42:1。4基分のSPARK Flex制御器を計8台使用。
図示姿勢で、接地基準Aから機体最上部までの高さ。
格納姿勢におけるアームの外側間隔。
図示姿勢における機体の前後方向寸法。
フレーム構造体の幅 × 奥行き × 高さ(外装カバー・クリアランスを除く公称値)。
接地面(基準A)からアームベース取付中心(M点)までの高さ。
45度傾斜ブラケット上における左右アーム取付中心(M1–M2)間の配置間隔。
資料の使い方・公開状況の案内とフィードバックの窓口をGitHubにまとめています。
GitHub・資料案内を見る導入方法
オープンソース設計を使って自作することも、組み立て・動作確認済みの完成品を購入することもできます。